1. Zavarivanje s oscilacijom
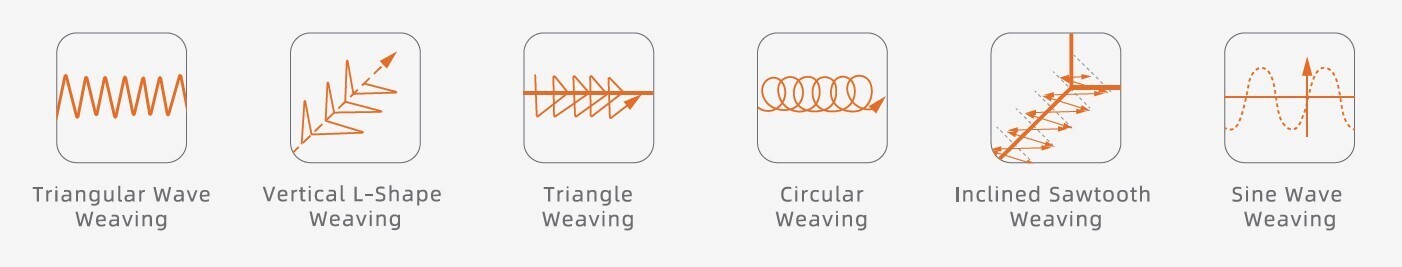
Funkcija osciliranja FAIRINO robota podržava različite uzorke: trokutasti val, okomiti L-oblik, trokut, krug, nagnuti pilasti val i sinusni val.
Precizna, pouzdana tehnologija zavarivanja za zahtjevne industrijske primjene.
Podržava digitalne komunikacijske protokole kao što su CANopen, EtherCAT i Modbus TCP i može se povezati sa strojevima za zavarivanje s raznim industrijskim Ethernet i sučeljima sabirnice polja.
Sadrži analognu komunikaciju s analognim I/O i digitalnim I/O komunikacijskim mogućnostima, omogućujući konfiguraciju jednim klikom između aparata za zavarivanje i robota.
FAIRINO neovisno razvijen paket procesa zavarivanja podržava različite tehnike zavarivanja, uključujući elektrolučno zavarivanje, kutno zavarivanje, ravno zavarivanje, segmentno zavarivanje i dvoprocesno zavarivanje.
Funkcija osciliranja FAIRINO robota podržava različite uzorke: trokutasti val, okomiti L-oblik, trokut, krug, nagnuti pilasti val i sinusni val.
Praćenje luka je ključna tehnologija u automatizaciji zavarivanja. Pri zavarivanju utora pod pravim kutom, u obliku slova U, u obliku slova V i drugih utora, sustav koristi podatke o struji zavarivanja i naponu nakon paljenja luka kako bi izračunao položaj plamenika za zavarivanje u odnosu na središte utora. Kompenzira odstupanja zavara u stvarnom vremenu kako bi se osigurao točan položaj zavarivanja i stabilna kvaliteta zavarivanja.
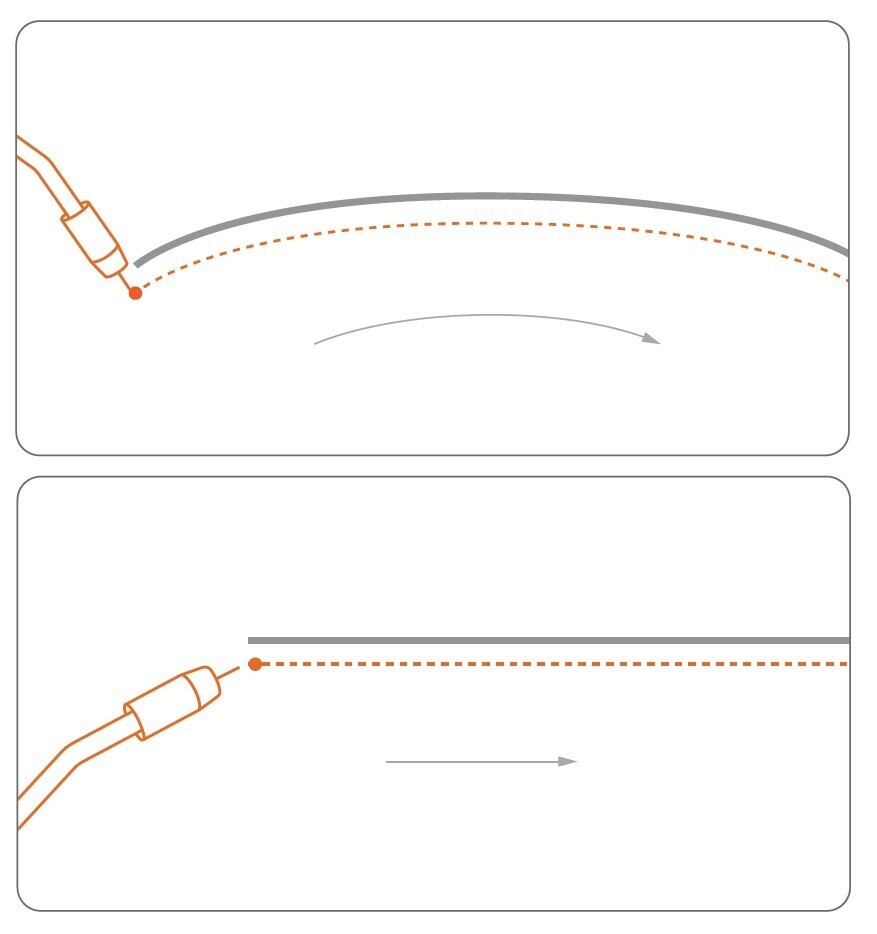
Praćenje šava odnosi se na otkrivanje promjena u električnom signalu žice za zavarivanje nakon kontakta s površinom radnog komada kako bi se odredio stvarni položaj radnog komada unutar koordinatnog sustava robota. Nakon podučavanja putnih točaka koje očitavaju položaj, robot automatski traži granicu površine radnog komada. Kada žica za zavarivanje dodirne površinu obratka, dolazi do promjene signala napona, koji aparat za zavarivanje šalje natrag robotu. Nakon primitka signala, robot bilježi granični položaj površine obratka.

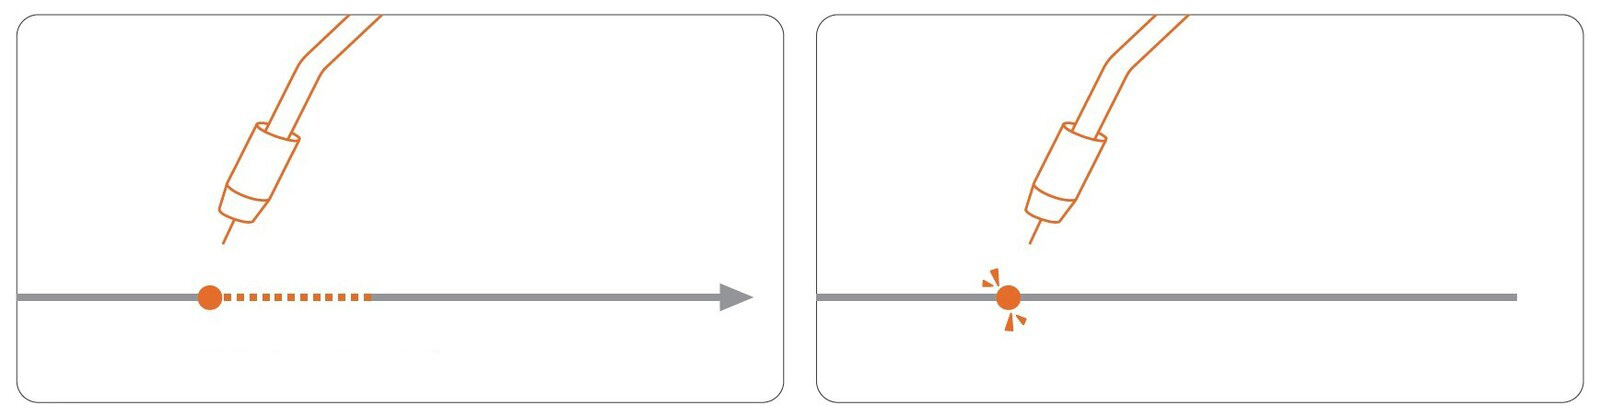
Ova funkcija nastavlja zavarivanje nakon što operater zaustavi proces ili nakon neočekivanih događaja kao što je sudar ili gubitak luka. Robot može ponovno zapaliti luk na izvornoj poziciji prekida i nastaviti s preostalim zavarivanjem. Prije ponovnog pokretanja, robot se automatski pomiče natrag za određenu udaljenost duž smjera zavarivanja. Ovo stvara preklapanje s postojećim zavarom kako bi se osigurala kvaliteta zavara.
Nastavak rada nakon prekida ili kolizije:
Laboratorij FAIRINO AIR Lab koristi napredne vizualne algoritme i algoritme kretanja kako bi omogućio kolaborativnim robotima jače autonomne sposobnosti učenja i donošenja odluka, poboljšavajući iskustvo čovjeka i stroja.
FAIRINO AIR Lab podržava niz programskih jezika, uključujući C, C#, Python, Ros, Tcp/IP, pružajući bogat izbor programerima s različitim tehničkim predznanjima. Korisnici mogu razviti sekundarne aplikacije kako bi proširili aplikacijske funkcije robota na temelju svojih potreba.
Opremljen snažnim mogućnostima automatskog prepoznavanja šava, koristeći algoritme oblaka točaka za postizanje automatskog prepoznavanja šava sa ili bez modela.
Nije potrebno podučavanje ili programiranje, može unaprijed predvidjeti izazove zavarivanja, eliminirajući potrebu za ručnim modeliranjem i poboljšavajući učinkovitost pripreme zavarivanja.
Pogodan za proizvodnju s mnogo varijanti proizvoda i malim serijama, ispunjavajući različite zahtjeve proizvodnje.
Pristupačno robotsko zavarivanje za fleksibilnu, učinkovitu i preciznu proizvodnju.
 | Andreas Hubrich |
Adresa tvrtke
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Vaša privatnost nam je važna
Koristimo kolačiće kako bi ova web-stranica pravilno funkcionirala. više informacija.
CookieCrumbz 2.10